

X-PertZOOM (SF-8)
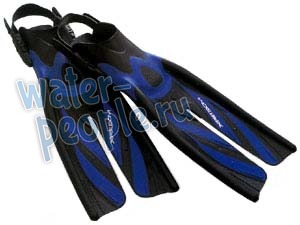
Конструктивные особенности:
- Инновационный дизайн подводного крыла, обеспечивающий движение вперед ("подъемную силу") с меньшим усилием;
- Эластичные материалы нового поколения с гребневой усиленной двухслойной конструкцией;
- Технология ласты-пропеллера обеспечивает исключительные рабочие характеристики и комфорт;
- Дизайн скошенной лопасти для максимальной эффективности гребка.
- В отличие от традиционных ласт, которые создают движение вперед только посредством силы отталкивания, ласты SF-8 производят движение вперед, в результате создания разницы давления в водном потоке.
Чтобы достичь максимальных рабочих характеристик от этих ласт, делайте небольшие гребки, сгибая ноги в коленях с легкой ритмичностью. Это обеспечит меньшее напряжение мышц ног по сравнению с традиционными ластами, что в свою очередь уменьшит уставаемость дайвера, а, следовательно, и потребление воздуха. Принцип подъемной силы крыла Предположим, объект (крыло) движется в направлении, показанном на схеме черной стрелкой. Воздух разделяется на верхний и нижний потоки впереди крыла, огибая его с двух сторон, а затем два потока соединяются позади крыла. Поскольку для обоих потоков затрачивается одинаковое время на прохождение пути, то верхний поток движется быстрее нижнего, т.к. проходит большее расстояние.
Эта разница в скорости потока по верхней и нижней поверхности крыла создает разницу давления, и как результат, подъемную силу, перпендикулярную направлению движения крыла и направленную из зоны высокого давления в зону низкого давления.
Этот принцип подъемной силы также применяется в конструировании крыла самолета, заставляя крыло двигаться в направлении, противоположном действию силы притяжения. Анти-крыло гоночного автомобиля действует по такому же принципу, но в противоположном направлении, прижимая автомобиль к дороге и увеличивая тем самым сцепление шин с дорожным покрытием.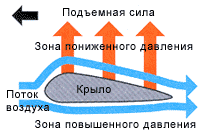
Винтовая сила ласт SF-8 происходит в результате разницы давления Традиционные ласты используют только силу отталкивания для создания движения вперед. Обычно это означает, что для создания сильного толчка вперед необходимо максимально приложить усилие, в результате которого устают мышцы ног.
Вдобавок тело движется вправо-влево, реагируя на такой тип гребка, вследствие чего уменьшается эффективность продвижения вперед. Лопасть ласт SF-8 имеет разрез до середины ласты и при гребке в воде принимает форму, показанную на схеме.
Эта специальная форма лопасти в дополнение к силе отталкивания во время гребка создает движение вперед ("подъемную силу") в результате создания разницы давления сверху и снизу лопасти. Таким образом, ласты SF-8 позволяют дайверу двигаться вперед, делая легкий гребок.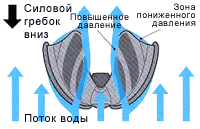
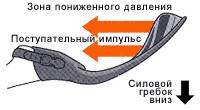
Гребок легкий для дайвера и для окружающей среды Традиционные ласты предполагают плавание с большими ударами, чтобы произвести значительное продвижение вперед, т.к. их работа зависит исключительно от силы отталкивания. В то же время небольшие легкие ритмичные движения ног при сгибании в коленях обеспечат наилучшую работу ласт SF-8.
Это не только уменьшает уставаемость мышц дайвера, но и значительно меньше взмучивает донные отложения при плавании вблизи дна.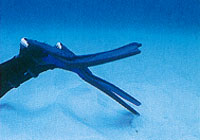
Технология 27 градусов

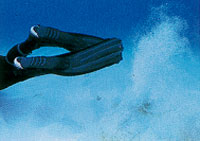
При использовании стандартной, плоской ласты, при полностью выпрямленной ноге, образуется угол в 27 градусов между голенью и стопой, вызывая потерю энергии гребка 10%.
Так как ласта наклонена под углом и находится ниже тела в момент гребка, тело движется вверх и вперед, вместо движения строго прямо.
С ластами SF-8 и FF-9 тот угол в 27 градусов, под которым иэогнута лопасть ласт, располагает их параллельно ноге. Это оэначает, что 100% энергии, эатрачиваемой дайвером на гребок, непосредственно направлены на движение вперед.
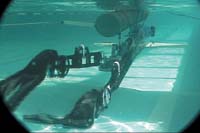
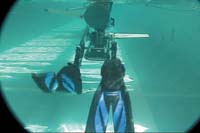
ТUSA развила технологию, результатом которой стало создание робота, имитирующего движение человека. Робот способен точно воспроиэводить движение человека под водой, а именно изгиб стопы, колена и бедра в едином движении.
Используя этот робот, ТUSA смогла проанализировать работу ласт в самых различных условиях. Робот способен плыть сквозь толщу воды разными стилями, такими как: размеренные, большой амплитуды удары типа "ножницы", частые удары с малой амплитудой, и наоборот.
Используя приборы High-Tech, этот робот измеряет энергию, затрачиваемую на гребок, и силу импульса движения, вызванную этой энергией.
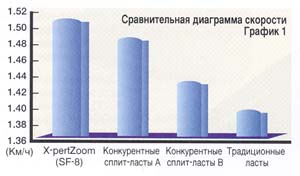
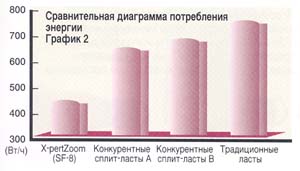
После нескольких тестов с испольэованием различных ласт, доступных в настоящее время на рынке, ТUSA установила, что ласты Х-РЕRT ZOОМ имеют лучшие рабочие характеристики. Они обладают наибольшим импульсом движенин (График 1) при наименьших энергетических затратах (График 2).
Комментарии
Пока нет комментариев